

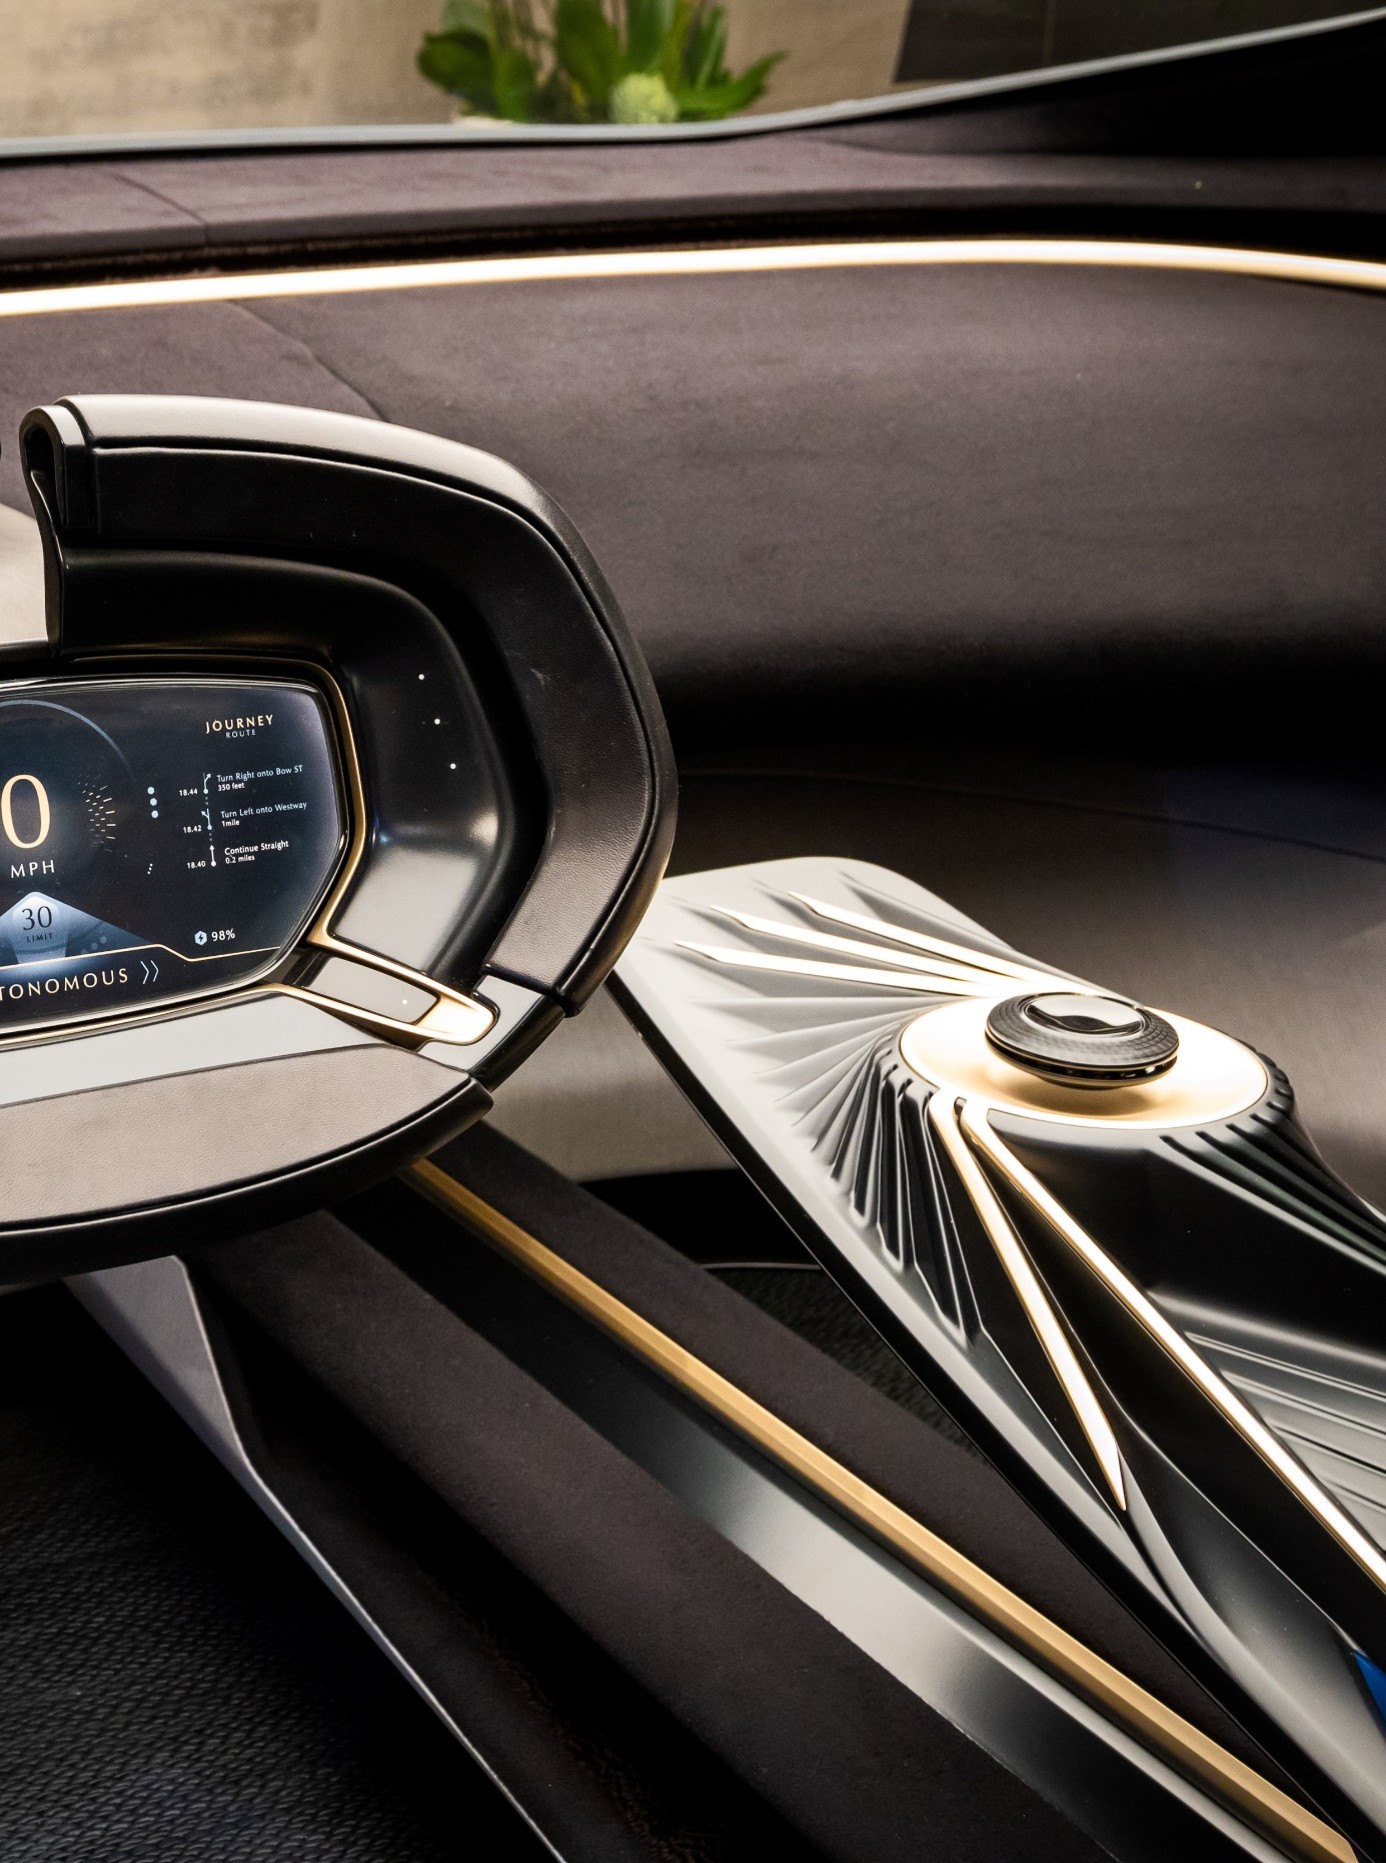
À mesure que le nombre de fonctions disponibles dans les véhicules augmente, les interfaces homme-machine automobiles deviennent plus adaptatives et interactives. Les écrans tactiles sont désormais largement répandus, mais les commandes mécaniques restent appréciées pour leur utilisation intuitive, même si leurs fonctions sont généralement limitées. Afin d’enrichir l’interaction avec l’utilisateur grâce au retour haptique, MMT a développé une solution électromagnétique capable de générer plusieurs sensations tactiles dans les commandes rotatives d’IHM.
HMI in vehicle interiors
Les IHM dans l’habitacle automobile
La multiplication des fonctions centrées sur l’utilisateur a fait de l’habitacle un élément essentiel de l’expérience à bord. Il ne constitue plus seulement un environnement de commande fonctionnel : il doit également s’adapter aux préférences individuelles tout en intégrant de manière fluide un grand nombre de fonctionnalités. Les affichages numériques sont déjà courants sur les tableaux de bord, et les autres interfaces suivent la même évolution avec l’adoption d’écrans tactiles et de surfaces intelligentes.
La suppression progressive des boutons physiques sur les plateformes automobiles récentes suscite de nombreux débats parmi les concepteurs comme parmi les utilisateurs. Si cette approche permet d’obtenir des interfaces plus épurées, elle peut aussi soulever une question de sécurité : en l’absence de repères physiques, le conducteur peut être amené à détourner le regard de la route pour sélectionner la commande souhaitée. [1][2] Le retour haptique contribue à limiter ce problème en transmettant des informations directement par le toucher, tout en créant des interactions plus intuitives et plus tactiles dans l’habitacle.
Néanmoins, les surfaces planes restent peu adaptées à une utilisation véritablement sans contrôle visuel. Les molettes et boutons-poussoirs demeurent donc présents dans les habitacles, bien qu’en nombre réduit. Comme les commandes physiques sont moins nombreuses, chacune doit de plus en plus souvent assurer plusieurs fonctions et fournir un retour spécifique au mode sélectionné. [3]
Le contrôleur rotatif central utilisé pour piloter le système d’infodivertissement en constitue un exemple courant. Une seule commande peut donner accès aux fonctions audio, de navigation et de CVC. Toutefois, dans la plupart des configurations actuelles, le mécanisme est entièrement passif et repose sur un système mécanique élémentaire de crantage ; la réponse tactile ne peut donc pas être adaptée à la fonction sélectionnée.
S’appuyant sur plus de trente ans d’expertise en mécatronique, MMT a développé un dispositif électromagnétique fondé sur un aimant commutable, également appelé aimant électropermanent ou EPM, afin d’améliorer le comportement des commandes rotatives d’IHM. [4] L’objectif est d’obtenir un fonctionnement silencieux, une usure négligeable et une consommation électrique pratiquement nulle pendant la majeure partie du cycle d’utilisation.
Principe de fonctionnement de l’EPM
Dans sa forme la plus simple, un EPM associe un aimant et une bobine. Une impulsion de courant calibrée appliquée à la bobine modifie l’état d’aimantation de l’aimant. Les matériaux à faible coercivité sont particulièrement adaptés, car leur direction d’aimantation peut être inversée complètement plus facilement.
La désaimantation complète d’un tel matériau est plus complexe en raison de son comportement magnétique non linéaire. Un résultat comparable peut néanmoins être obtenu en ajoutant un aimant de polarisation.

Figure 1: Aimant électropermanent intégrant un aimant de polarisation
Comme l’illustre la Figure 1, la configuration développée par MMT comprend les éléments suivants :
- Un premier aimant fabriqué dans un matériau à faible coercivité ;
- Une bobine enroulée autour de l’aimant à faible coercivité ;
- Un second aimant à forte coercivité assurant la fonction d’aimant de polarisation ;
- Des composants ferromagnétiques doux entourant les deux aimants et fermant le circuit magnétique.
Les deux aimants sont aimantés suivant la direction définie par les composants ferromagnétiques qui les entourent. L’aimant à faible coercivité, généralement en AlNiCo, peut voir sa polarité inversée sous l’effet d’un champ magnétique externe. À l’inverse, l’aimant à forte coercivité, habituellement en NdFeB, conserve une polarité fixe.
L’EPM fonctionne ainsi comme un commutateur de flux magnétique. Deux états stables sont obtenus selon la polarité de l’aimant à faible coercivité :
- Lorsque les deux aimants présentent des directions d’aimantation opposées (Figure 1, état OFF), le flux reste confiné dans la structure ferromagnétique. Le circuit magnétique est alors effectivement court-circuité à l’intérieur de l’EPM, et l’ensemble se comporte comme un composant magnétiquement inactif.
- Lorsque les deux aimants sont aimantés dans la même direction (Figure 1, état ON), le flux ne peut plus rester entièrement contenu dans le chemin ferromagnétique. Il sort de l’ensemble et se referme dans l’air environnant, générant ainsi un champ magnétique externe.
Les deux configurations sont stables. Le passage de l’une à l’autre est obtenu en alimentant brièvement la bobine, ce qui inverse l’aimantation de l’élément en AlNiCo. L’EPM peut ainsi être commuté électriquement entre un état actif et un état inactif, tout en ne consommant de l’énergie que pendant la courte impulsion nécessaire à la transition.
Un contrôle précis de l’impulsion de courant permet également de positionner l’aimant en AlNiCo à n’importe quel niveau inférieur à la saturation magnétique. L’EPM n’est donc pas limité à un fonctionnement binaire ON/OFF : l’intensité du champ externe peut être ajustée selon les besoins. Cette capacité est particulièrement utile lorsque l’interaction magnétique avec la structure environnante doit être modulée. ssible to position the AlNiCo magnet anywhere below magnetic saturation. Consequently, the EPM is not limited to binary ON/OFF behaviour: the intensity of the external field can be adjusted as required. This capability is particularly valuable when the magnetic interaction with the surrounding structure must be varied.
Technologie haptique MMT fondée sur l’EPM
La solution haptique développée par MMT se compose de deux éléments principaux :
- Un stator (Figure 2, stator EPM denté) fondé sur un EPM, avec des dents réparties sur le diamètre extérieur de la structure ferromagnétique ;
- Un rotor (Figure 2, dispositif rotorique denté) constitué d’une couronne ferromagnétique disposée autour de l’EPM, avec des dents réparties sur son diamètre intérieur.

Figure 2: Exemple de dispositif haptique MMT
Selon l’état de l’EPM, l’ensemble représenté sur la Figure 2 (dispositif haptique MMT) présente deux modes de fonctionnement principaux :
- En mode roue libre, le flux magnétique reste confiné dans l’EPM (courbe bleue de la Figure 3). Le stator et le rotor n’interagissent pas magnétiquement, ce qui permet au rotor de tourner librement.
- En mode cranté, la modulation du flux magnétique génère un effet de crantage (courbe orange de la Figure 3). Le flux traverse l’entrefer et est collecté par la couronne rotorique. Lorsque le rotor se déplace, l’alignement relatif des dents du stator et du rotor fait varier localement la longueur de l’entrefer et module ainsi le trajet du flux. Le couple magnétique obtenu reproduit une sensation comparable à celle de crans mécaniques.

Figure 3: Simulation du couple en roue libre et du couple de crantage d’un dispositif EPM
Comme l’EPM conserve son état magnétique, l’unité haptique reste en mode roue libre ou cranté sans apport d’énergie supplémentaire. Entre deux commutations, elle se comporte comme un système passif. Cette caractéristique la distingue des solutions fondées sur un moteur ou sur un fluide magnétorhéologique, qui nécessitent généralement une alimentation électrique continue pendant leur fonctionnement.
La technologie peut, par exemple, être intégrée dans une commande rotative. Associée à une électronique de pilotage adaptée, l’interface peut être commandée pour alterner entre une rotation libre et un fonctionnement par crans.
Signature haptique
La réponse tactile d’un dispositif IHM peut contribuer à une expérience utilisateur propre à une marque. Le profil de couple de détente est donc volontairement façonné par la conception magnétique, notamment en ajustant la géométrie et le nombre de dents du stator et du rotor.
La Figure 4 compare les profils de couple obtenus avec deux géométries de dents différentes. Bien que leurs formes générales soient proches, le profil présenté à droite procure une transition plus progressive d’un cran au suivant.

Figure 4: Deux signatures haptiques pour un dispositif à 12 positions
Ces profils de couple peuvent être optimisés à l’aide de simulations par éléments finis (FEM), mais ces calculs exigent des ressources informatiques importantes et des temps de traitement élevés. Pour évaluer plus rapidement un grand nombre de géométries de dents, MMT a développé en interne un modèle du dispositif fondé sur un réseau de perméances. Les résultats fournis par ce modèle présentent une corrélation satisfaisante avec les simulations FEM tridimensionnelles. [5]
Variabilité en temps réel
L’un des principaux avantages de cette technologie réside dans l’association d’un comportement haptique réglable et d’une faible consommation d’énergie. Comme indiqué précédemment, une brève impulsion de courant suffit pour passer du mode roue libre au mode cranté. Le champ de l’EPM, et donc le niveau de couple, peut également être ajusté en contrôlant le degré de saturation atteint par l’aimant à faible coercivité lors de sa polarisation. Une impulsion de courant maîtrisée permet ainsi de régler les crans magnétiques à l’intensité souhaitée, ajoutant un degré de liberté supplémentaire à la commande rotative d’IHM.

Figure 5: Quatre niveaux de couple obtenus selon différents niveaux de polarisation de l’aimant à faible coercivité
Le concept peut être approfondi par l’intégration d’un capteur de position. Il devient alors possible de programmer en temps réel l’effet de l’EPM à partir de n’importe quelle position angulaire. Chaque cran peut être modifié ou désactivé individuellement, ouvrant la voie à plusieurs fonctions supplémentaires, notamment :
- La modification du nombre de crans sur un tour complet (Figure 5, un cran sur deux, couple moyen) ;
- L’application d’une variation progressive du couple sur une course angulaire définie.
Cette approche convient particulièrement aux interfaces multifonctions, telles que les contrôleurs d’infodivertissement, dans lesquelles un même dispositif physique pilote plusieurs éléments d’interface graphique. Un comportement mécanique spécifique peut ainsi être associé à chaque fonction.
Cette même capacité peut servir à créer un effet de butée dure. Cette fonction est couramment utilisée comme dispositif de sécurité dans les sélecteurs de vitesse rotatifs afin d’éviter les commandes involontaires. Un retour similaire peut également signaler que la limite de la fonction sélectionnée est atteinte, par exemple en fin de plage de température ou de volume.
Les butées dures conventionnelles sont généralement mécaniques. Elles nécessitent un espace d’intégration supplémentaire et peuvent produire un bruit perceptible pendant l’utilisation. MMT a donc étudié plusieurs approches électromécaniques capables d’assurer cette fonction avec un impact minimal sur l’ensemble EPM. La solution la plus directe a consisté à optimiser la topologie initiale afin de générer un couple magnétique nettement supérieur dans le volume disponible. Dans l’exemple de la Figure 5, le niveau de couple le plus élevé représente la butée dure, tandis que le niveau le plus faible correspond au fonctionnement normal. L’interface fonctionnerait donc à faible couple en utilisation courante et ne basculerait au couple maximal que lorsqu’une butée dure est nécessaire.resents the hard stop, whereas the lowest level corresponds to normal operation. The interface would consequently operate at low torque during regular use and switch to maximum torque only when a hard stop is required.
Exemples d’applications
Le concept est évolutif et a été mis en œuvre avec succès dans des boutons rotatifs et des molettes dont le diamètre varie de moins de 20 mm à plus de 80 mm (Figure 6).

Figure 6: Démonstrateurs développés par MMT
Une configuration à centre creux peut être retenue pour des raisons esthétiques ou pour accueillir des éléments mécaniques, tels qu’un arbre central, ainsi que le câblage d’une électronique supplémentaire placée au-dessus du bouton. Grâce à son architecture compacte, le dispositif peut aussi être associé à d’autres fonctions, notamment une commande de type joystick ou un petit écran positionné au centre.
Les applications potentielles dans le cockpit comprennent les différentes commandes rotatives présentes dans l’habitacle, telles que les boutons d’infodivertissement de la console centrale, les sélecteurs de menus au volant et les commandes de CVC.
Conclusion
L’utilisation croissante des surfaces tactiles a considérablement réduit le nombre de commandes mécaniques dans les habitacles automobiles modernes. Les interfaces physiques qui subsistent sont de plus en plus multifonctions, mais elles offrent souvent des retours insuffisamment différenciés pour permettre à l’utilisateur d’identifier la fonction active par le seul toucher. Si les effets haptiques sont désormais courants sur les tablettes et les écrans tactiles, les commandes rotatives proposent encore une variabilité tactile limitée. MMT répond à cette problématique avec un dispositif haptique fondé sur un EPM et destiné aux applications d’IHM rotatives. Cette solution à semi-conducteurs commute silencieusement entre plusieurs comportements tactiles, allant de la rotation libre à des crans programmables de manière dynamique.
Author

Antoine Delaporte est ingénieur R&D Capteurs et actionneurs à entraînement direct chez Moving Magnet Technologies (MMT) S.A. à Besançon, en France.